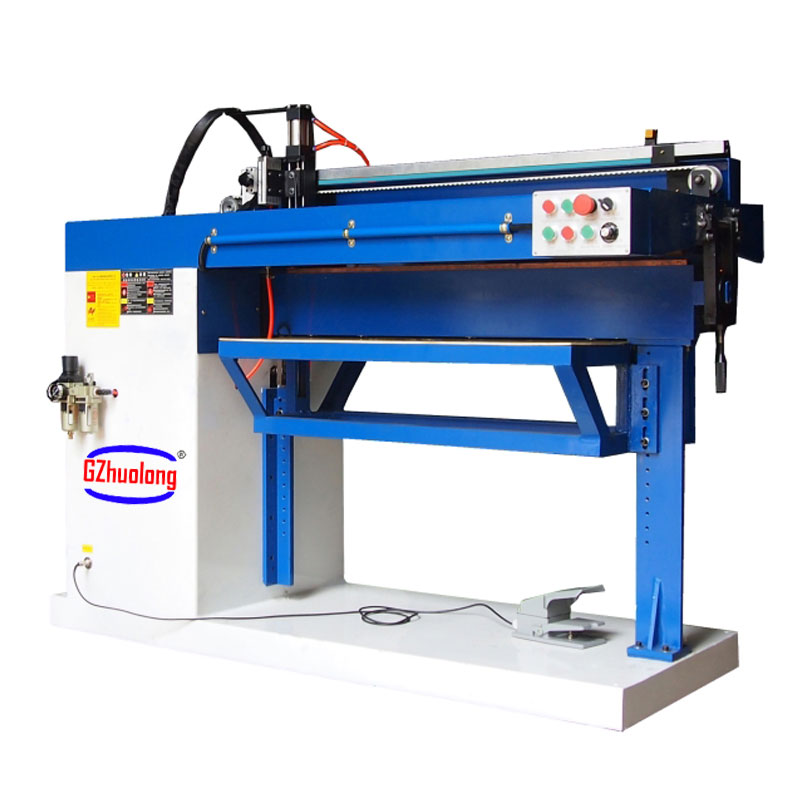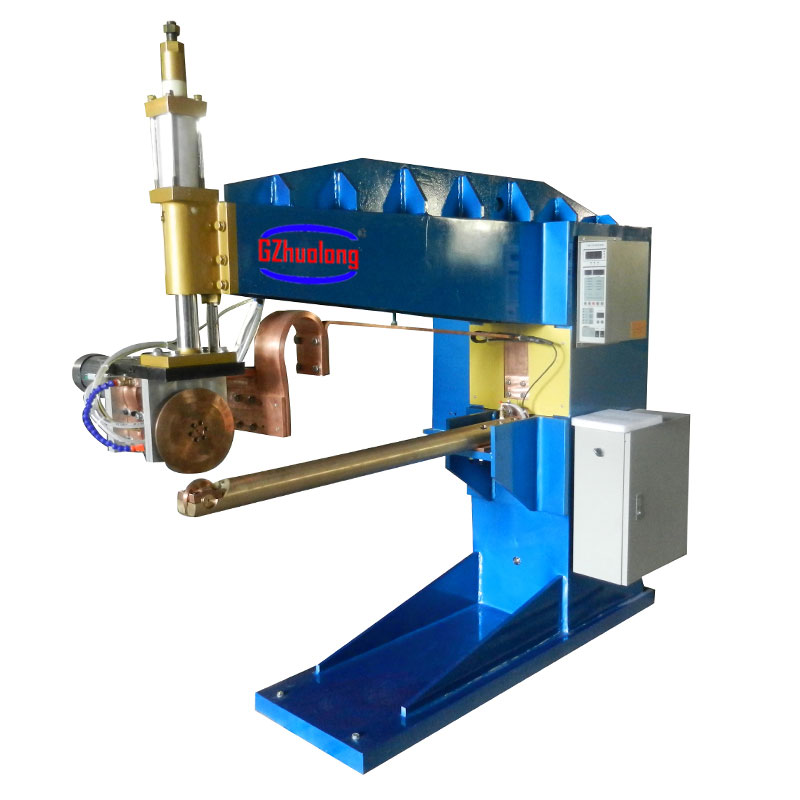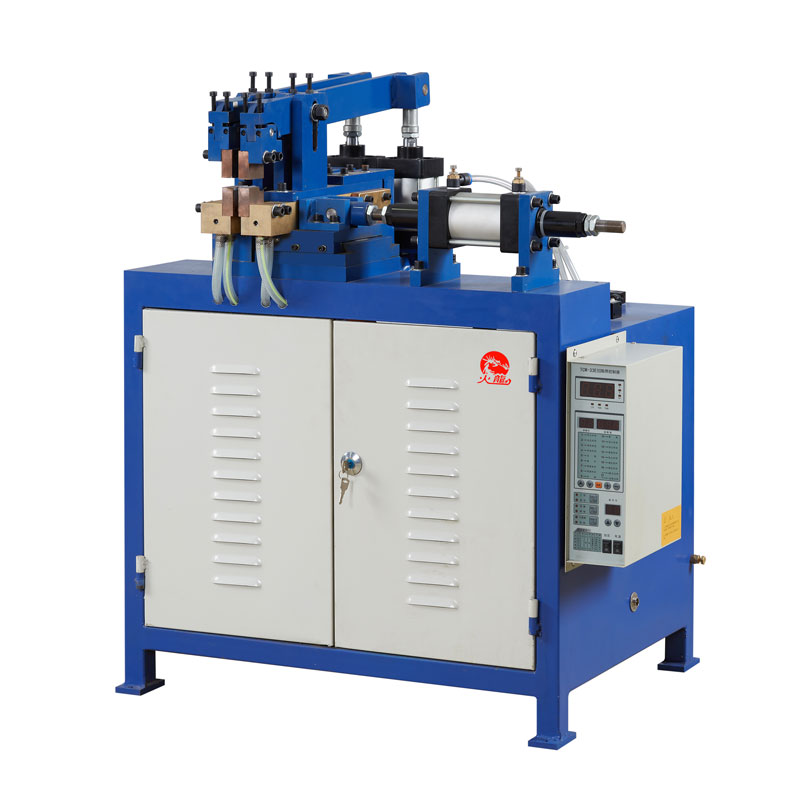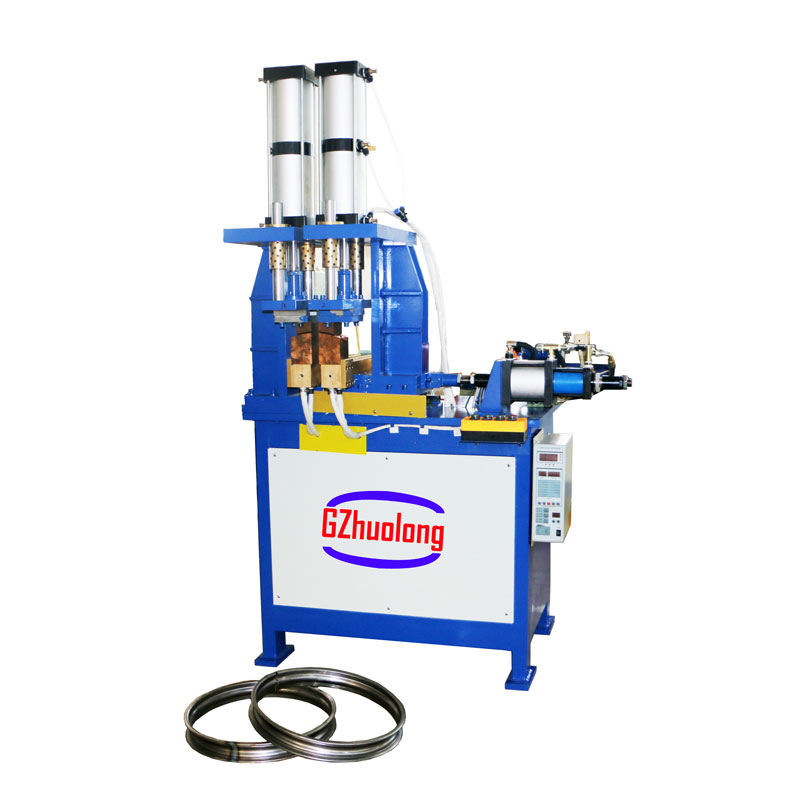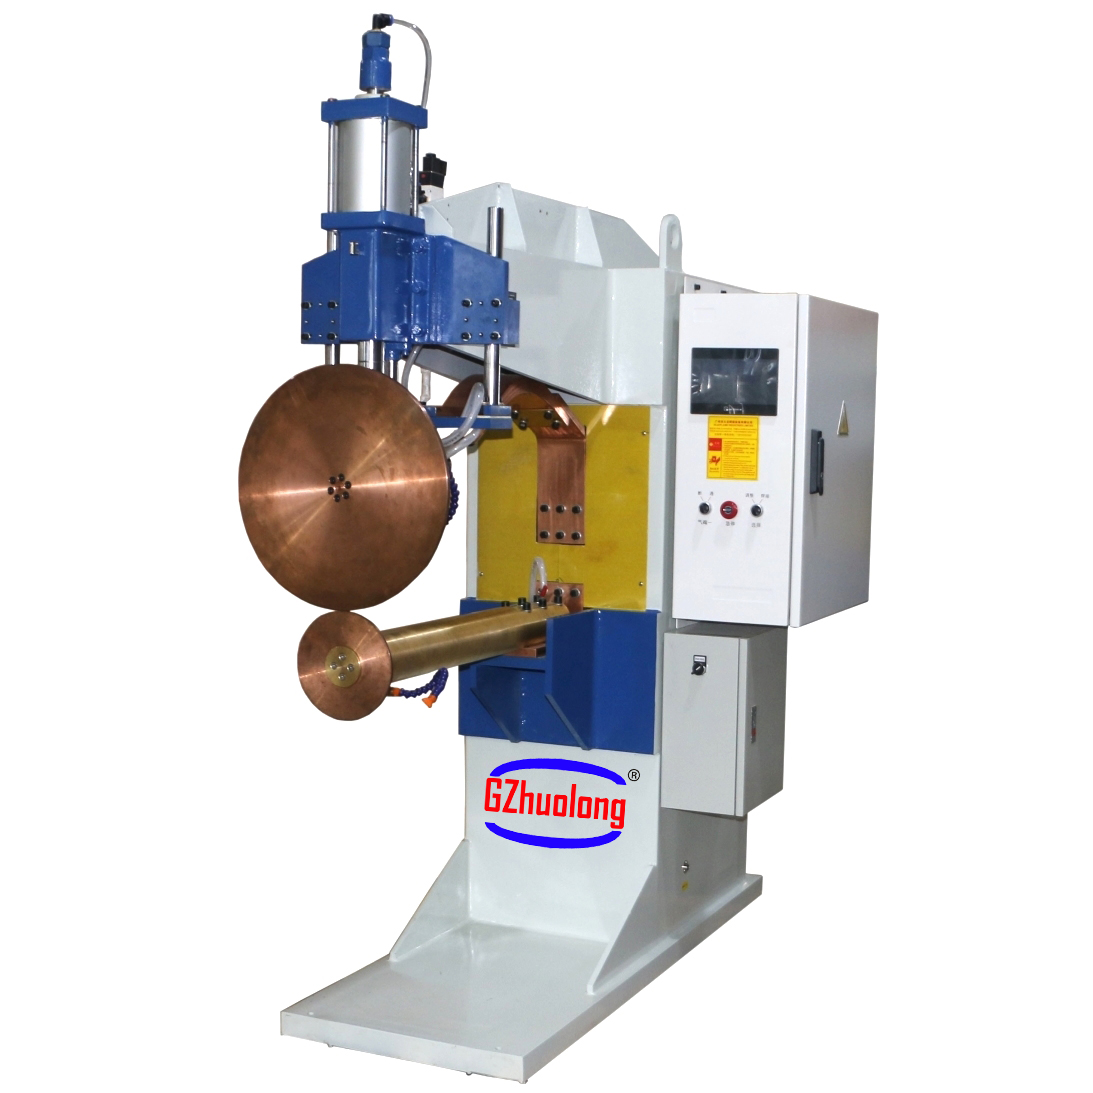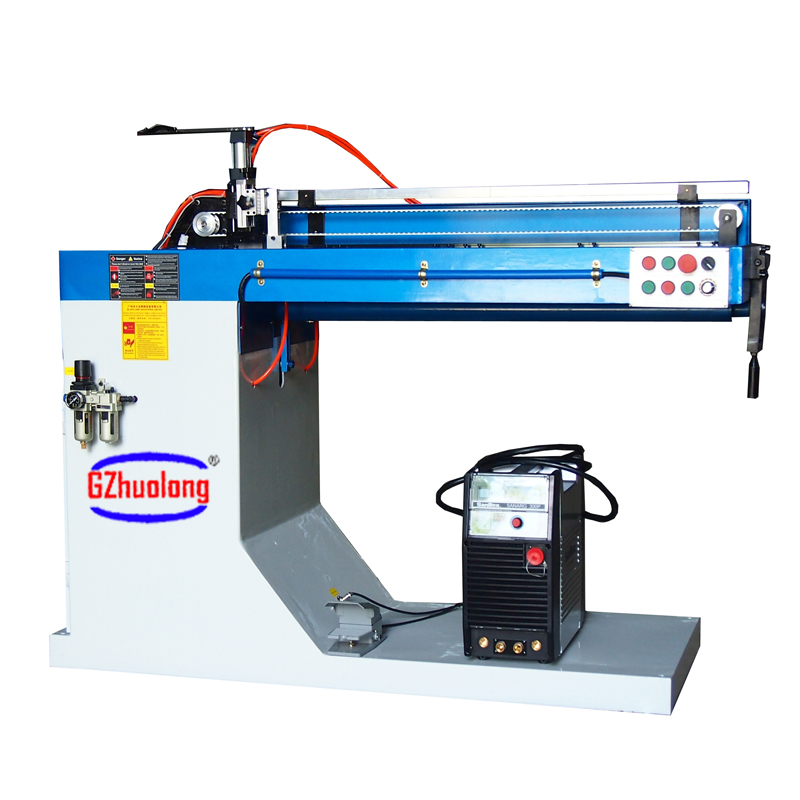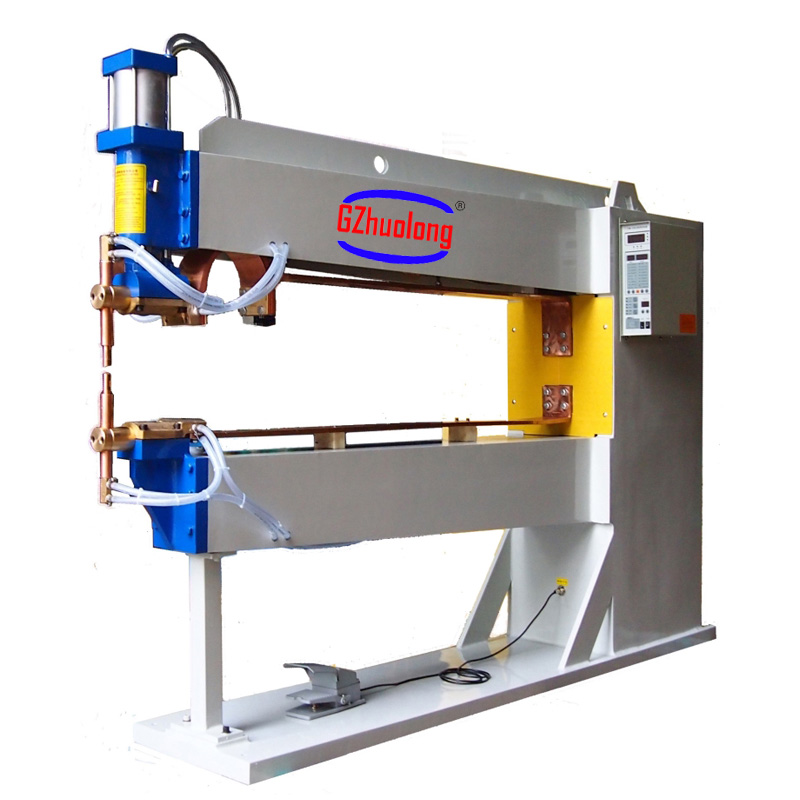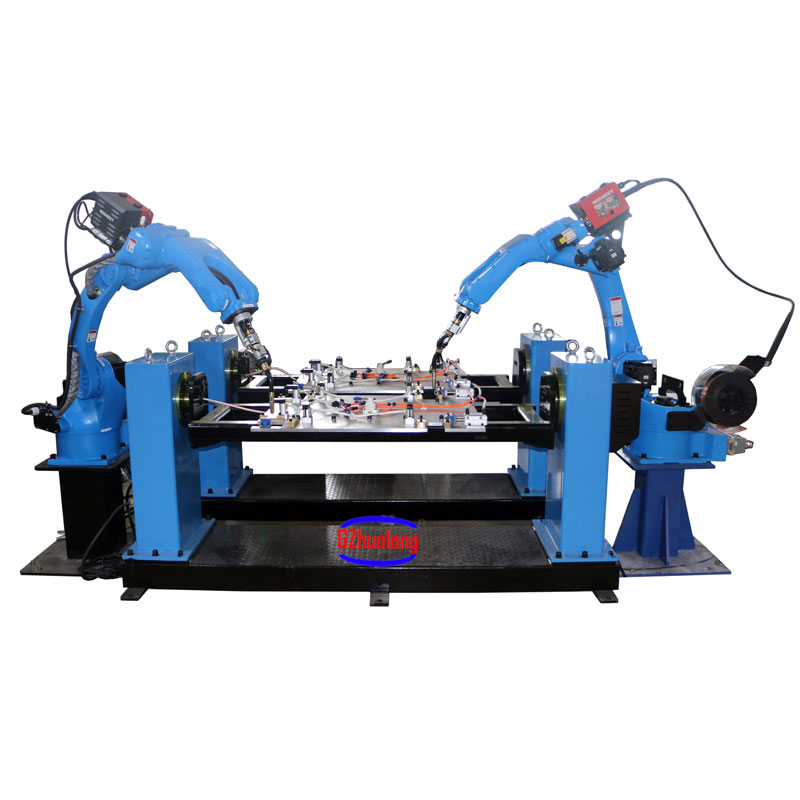
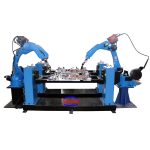
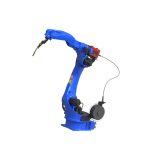

Roboty spawalnicze składają się głównie z dwóch części: robotów i sprzętu spawalniczego.
Skontaktuj się z namiRoboty spawalnicze składają się głównie z dwóch części: robotów i sprzętu spawalniczego. Robot składa się z korpusu robota i szafy sterowniczej (sprzęt i oprogramowanie). Sprzęt spawalniczy do spawania łukowego i punktowego składa się ze źródła prądu spawania (w tym układu sterowania), podajnika drutu (spawanie łukowe), palnika spawalniczego (szczypiec) i innych części.
Roboty do spawania łukowego wykorzystują głównie metody spawania w osłonie gazu (MAG, MIG, TIG), a do spawania łukowego na robocie można zainstalować konwencjonalne zasilacze tyrystorowe, inwertorowe, impulsowe lub nieimpulsowe z regulowanym kształtem fali.
Podajnik drutu można zamontować na ramieniu robota lub poza nim. Wąż pomiędzy uchwytem spawalniczym a podajnikiem drutu jest skrócony, co pozwala zachować stabilność podawania drutu.
Roboty spawalnicze to w zasadzie roboty łączące szwy, z których większość ma 6 osi.
Wraz z rozwojem technologii elektronicznej, komputerowej, CNC i robotyki, automatycznych robotów spawalniczych, odkąd zaczęto je stosować w produkcji w latach 60. XX wieku, ich technologia staje się coraz bardziej zaawansowana, głównie ze względu na następujące zalety:
1. Stabilizuj i poprawiaj jakość spawania oraz odzwierciedlaj jakość spawania w postaci wartości.
2. Zwiększanie produktywności pracy.
3. Zwiększ intensywność pracy pracowników i pozwól im pracować w niebezpiecznych warunkach.
4. Zmniejsza wymagania dotyczące technologii pracy pracowników.
5. Skrócono cykl przygotowań do modyfikacji i wymiany produktu oraz związanych z tym inwestycji w sprzęt.
Dlatego jest szeroko stosowany we wszystkich dziedzinach życia.
Główne parametry:
| Pionowy robot wieloprzegubowy | |||||||
| modelka | RH14-10-W | RH-18-20-W | RH-20-10-W | ||||
| Napięcie wejściowe | 3 fazy 380 V 50/60 Hz | 3 fazy 380 V 50/60 Hz | 3 fazy 380 V 50/60 Hz | ||||
| Moc | 3 kVA | 5 kVA | 5 kVA | ||||
| Swoboda ruchu | 6 | 6 | 6 | ||||
| Maksymalne obciążenie | 10 kg | 20 kg | 10 kg | ||||
| Zasięg jazdy i prędkość maksymalna | J/JT | Zakres ruchu | maksymalna prędkość | Zakres ruchu | maksymalna prędkość | Zakres ruchu | maksymalna prędkość |
| 1 | ±167° | 169°/s | ±167° | 169°/s | ±167° | 169°/s | |
| zawieszenie±30° | zawieszenie±30° | zawieszenie±30° | |||||
| 2 | 0°-175° | 169°/s | 0°-175° | 169°/s | 0°-175° | 169°/s | |
| 3 | +80°-150° | 169°/s | +80°-150° | 169°/s | +80°-150° | 169°/s | |
| 4 | ±190° | 280°/s | ±190° | 280°/s | ±190° | 280°/s | |
| 5 | -105°--130° | 240°/s | -105°--130° | 240°/s | -105°--130° | 240°/s | |
| 6 | ±210° | 520°/s | ±210° | 483°/s | ±210° | 483°/s | |
| Dopuszczalne obciążenie nadgarstka | J/JT | moment siły | moment bezwładności | moment siły | moment bezwładności | moment siły | moment bezwładności |
| 4 | 10,0 Nm | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 Nm | 0,25 kg㎡ | |
| 5 | 10,0 Nm | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 Nm | 0,25 kg㎡ | |
| 6 | 3 Nm | 0,05 kg㎡ | 28 Nm | 0,8 kg㎡ | 3 Nm | 0,05 kg㎡ | |
| waga | 170 kg | 285 kg | 290 kg | ||||
| Dokładność repozycjonowania | ± 0,08 mm | ||||||
| Poziom hałasu | <70dB(A) | ||||||